PARTE XLII · Inteligencia artificial y automatización
469
Robótica: percepción, control y acción física
Actuar exige cerrar un ciclo entre un mundo parcialmente observado, un cuerpo con límites y consecuencias que no pueden deshacerse con un reinicio
En este capítulo
Un brazo intenta tomar una pieza brillante. La cámara confunde un reflejo con un borde, la pinza llega unos milímetros desviada y el contacto mueve la pieza. El siguiente instante ya no es el que había previsto. Un robot no convierte una imagen en una acción de una sola vez: mide, estima, decide, actúa y vuelve a medir.
La robótica estudia máquinas que perciben y modifican un entorno físico. Su dificultad central es cerrar ese ciclo con observaciones incompletas, demoras, fricción, deformaciones, personas y fallos. La pregunta guía es: ¿qué información y qué control necesita una máquina para actuar con eficacia sin atribuirle una certeza que no posee?
469.1. Sensores, actuadores y estructura#
El cuerpo del robot determina qué puede hacer. Eslabones, ruedas, articulaciones, transmisiones y efectores finales imponen alcance, velocidad, carga, precisión y formas de contacto. Aumentar grados de libertad amplía movimientos posibles, pero también la coordinación necesaria.
Los sensores convierten alguna propiedad física en una señal: cámaras miden luz; encóderes, posición de ejes; unidades inerciales, aceleración y rotación; sensores de fuerza, interacción mecánica. Ninguno entrega «el mundo». Cada uno tiene campo de visión, resolución, ruido, saturación, sesgo, frecuencia y condiciones en las que deja de ser fiable.
Los actuadores producen fuerza o movimiento mediante motores, cilindros u otros mecanismos. Una orden digital no equivale a su efecto: intervienen carga, holgura, temperatura, alimentación y desgaste. La transmisión puede multiplicar fuerza a costa de velocidad y puede introducir elasticidad o juego.
La cinemática relaciona configuraciones y geometría del movimiento; la dinámica añade masas, fuerzas y aceleraciones. Dos trayectorias geométricamente posibles pueden requerir esfuerzos muy distintos. Un diseño debe respetar límites de posición, velocidad, par, potencia y estabilidad.
Sensar y actuar comparten estructura. La ubicación de una cámara crea oclusiones; una pinza tapa lo que intenta observar; una rueda patina y vuelve engañoso su encóder. Integrar no es ensamblar componentes independientes.
469.2. Estimación del estado y representación del entorno#
El estado reúne variables necesarias para predecir la evolución relevante: posición, velocidad, pose de objetos, contacto o carga. Como no se observa directamente y por completo, se estima combinando medidas con un modelo.
Una medición nueva corrige una predicción, pero ambas pueden fallar. La integración de sensores aprovecha complementariedades: una cámara aporta estructura externa; una unidad inercial responde rápido pero deriva; la odometría acumula error. La estimación debe conservar incertidumbre, no sólo una coordenada.
Localizar un robot y construir un mapa simultáneamente crea dependencia circular: para situar una observación se necesita pose, y para corregir la pose se necesitan referencias del entorno. Cierres de bucle y señales externas reducen deriva, pero correspondencias equivocadas pueden deformar todo el mapa.
Una representación selecciona lo pertinente. Un mapa métrico sirve para distancias; uno topológico, para conexiones; una nube de puntos, para superficies. Ninguno es el territorio completo. Objetos móviles, suelo deformable y espacios compartidos convierten el mapa en una hipótesis fechada.
La percepción asigna significado operativo: superficie transitable, pieza agarrable o persona próxima. El error depende de iluminación, material, perspectiva y población observada. Probar sólo escenas limpias produce una seguridad aparente.
469.3. Planificación y control#
Planificar es buscar una secuencia que satisfaga un objetivo y restricciones. Puede elegirse una ruta, una sucesión de agarres o una política que reaccione a observaciones. El espacio de posibilidades crece con los grados de libertad y con otros agentes.
Una trayectoria válida evita obstáculos en el modelo y respeta límites. Eso no garantiza ejecución: el modelo puede estar desactualizado y el robot desviarse. Se añaden márgenes, replanteamiento y alternativas seguras.
El control transforma una referencia en órdenes y usa el error observado para corregir. En lazo abierto se actúa sin medir el resultado; en lazo cerrado se compara y ajusta. Ganancias demasiado bajas responden despacio; demasiado altas pueden oscilar o amplificar ruido. La demora limita cuánto puede corregirse.
Controlar posición, velocidad o fuerza responde a tareas diferentes. En contacto, insistir en una posición puede producir fuerzas peligrosas; controlar impedancia permite una relación ajustable entre movimiento y fuerza. La selección depende del entorno y de qué variable debe permanecer limitada.
Planificación y control no son capas aisladas. Un plan que exige maniobras al límite deja poco margen al controlador. Un controlador estable alrededor de una condición no garantiza estabilidad durante toda la tarea.
469.4. Manipulación, locomoción e interacción#
Manipular requiere crear y mantener contactos. Un agarre depende de geometría, fricción, centro de masa y perturbaciones. Cerrar una pinza no prueba que el objeto esté seguro; sensores de fuerza, tacto o visión pueden confirmar y corregir.
Los objetos deformables —ropa, alimentos, cables o tejido— no conservan una forma rígida. Sus estados posibles son numerosos y sus propiedades varían. Estrategias robustas usan contacto, restricciones del entorno y retroalimentación en vez de exigir un modelo perfecto.
La locomoción mantiene soporte mientras desplaza el cuerpo. Ruedas son eficientes sobre superficies adecuadas; piernas afrontan discontinuidades a costa de control y energía. En ambos casos importan adherencia, pendiente, carga y capacidad de detenerse.
Interactuar con personas añade predicción mutua. Movimiento legible, señales de intención y distancias adecuadas permiten anticipar. Pero «colaborativo» describe una aplicación evaluada, no una propiedad mágica del brazo. Herramienta, velocidad, pieza y espacio pueden crear peligros nuevos.
El rendimiento debe medirse en tareas completas: éxito, tiempo, calidad, intervenciones, daños y recuperación. Una demostración elegida no estima la frecuencia de fallo.
469.5. Seguridad, fiabilidad y diferencias entre simulación y mundo real#
La seguridad comienza identificando energías, contactos, atrapamientos, pérdida de estabilidad y acciones inesperadas. Se reduce riesgo mediante diseño inherente, límites físicos, resguardos, detección, parada segura, procedimientos y formación. Una orden de software no reemplaza una barrera independiente.
La parada de emergencia es una última medida, no el modo normal de control. Debe llevar a un estado seguro considerando inercia, cargas suspendidas y reinicio. Detener actuadores puede ser peligroso si libera un freno o deja caer una pieza.
La fiabilidad incluye degradación. Sensores se ensucian, cables se fatigan y calibraciones cambian. Diagnóstico, mantenimiento y pruebas periódicas forman parte del sistema. Una redundancia ayuda sólo si los canales no comparten el mismo fallo.
La simulación permite repetir casos y explorar peligros sin exponer personas. Sin embargo, aproxima fricción, contacto, deformación, latencia y apariencia. Una política puede explotar una regularidad del simulador que no existe físicamente. Variar parámetros y ensayar casos reales reduce, pero no elimina, esa brecha.
ISO 10218 separa requisitos del robot y de su integración en una aplicación: el riesgo depende de la celda completa. NIST también mide percepción, manipulación, movilidad e interacción como capacidades del sistema. La lección es general: la seguridad se demuestra en condiciones de uso, no se hereda de un componente aislado.
Síntesis#
Un robot cierra un ciclo. Sensores producen medidas parciales; la estimación construye un estado incierto; la planificación propone acciones; el control corrige su ejecución; los actuadores cambian el mundo y generan nuevas observaciones. Cuerpo y entorno limitan cada paso. Manipulación, locomoción e interacción dependen del contacto. Simulación y pruebas de componentes ayudan, pero la seguridad y la fiabilidad pertenecen al sistema físico integrado y a su operación sostenida.
Preguntas de transferencia#
1. Un mapa es muy preciso al inicio. ¿Seguirá siéndolo después de recorrer un edificio?#
No necesariamente. La odometría deriva, el entorno cambia y correspondencias erróneas acumulan error; se necesitan correcciones y estimación de incertidumbre.
2. ¿Una trayectoria sin colisiones en el plan es segura?#
No por sí sola. El modelo puede ser incompleto, existen errores de seguimiento y pueden aparecer personas u objetos.
3. ¿Un robot «colaborativo» puede instalarse sin evaluar la aplicación?#
No. Herramienta, carga, velocidad, espacio, tarea y personas determinan el riesgo real.
4. ¿Por qué no basta entrenar en simulación?#
Porque el simulador aproxima contacto, sensores, demoras y materiales; el sistema puede aprender regularidades que no se transfieren.
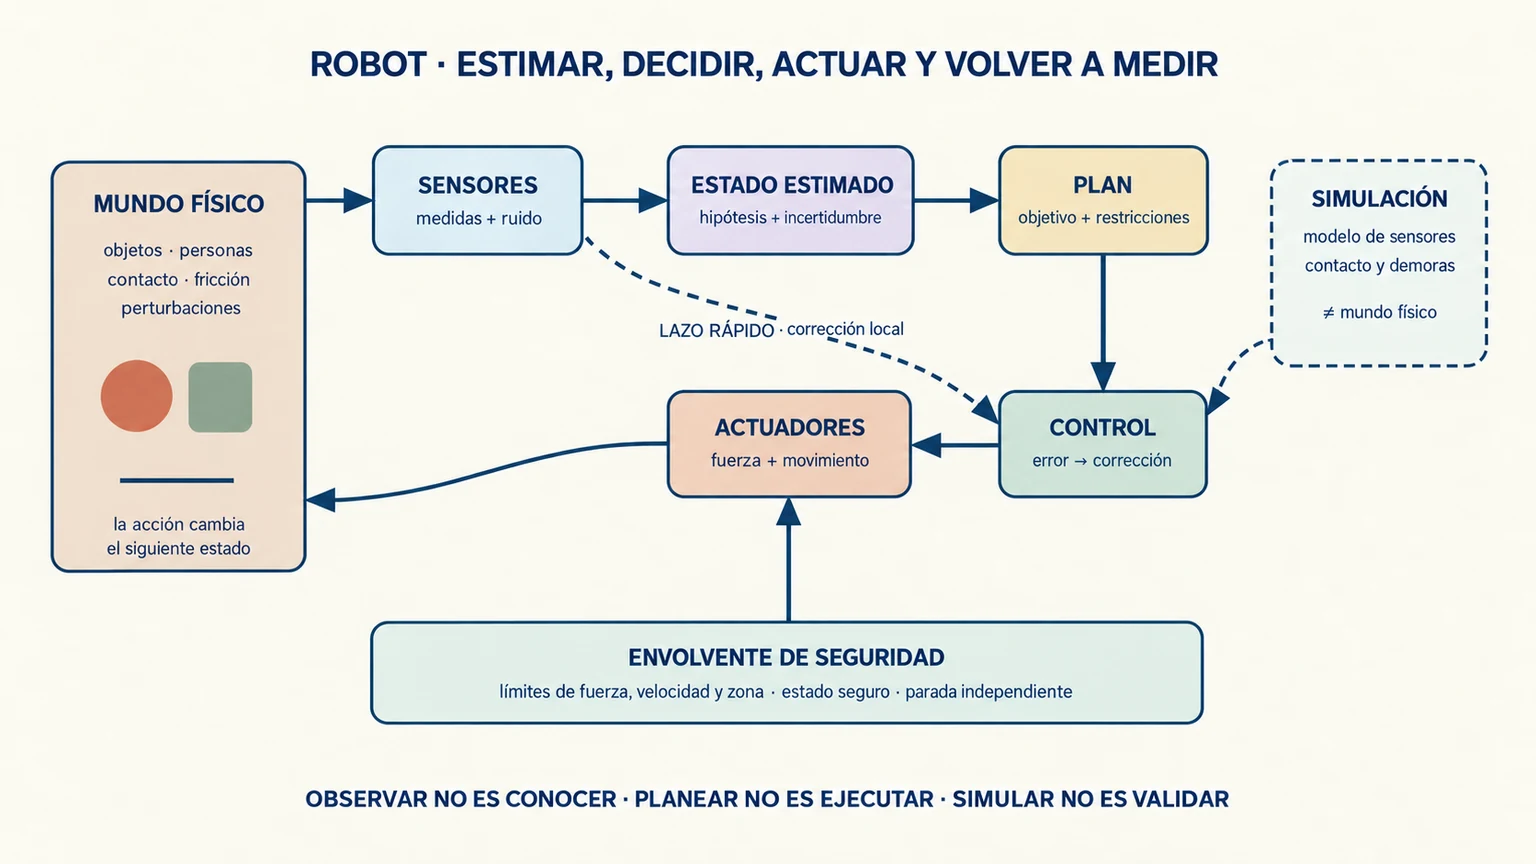
Clave de lectura. La flecha que vuelve desde el mundo no es un detalle: sin nueva medición, el sistema no sabe si su orden produjo el efecto previsto.
Fuentes y lecturas del capítulo#
- NIST. Research Opportunities for Advancing Measurement Science for Manufacturing Robotics. 2024.
- NIST. Robotics Program. Proyectos y metrología de percepción, manipulación, movilidad e interacción; consulta: 7 de octubre de 2026.
- ISO. ISO 10218-1:2025 — Robotics — Safety requirements — Part 1: Industrial robots. 2025.
- ISO. ISO 10218-2:2025 — Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells. 2025.
- Jeremy Marvel, Megan Zimmerman y Shelly Bagchi. State-of-the-Art in Human-Robot Interaction. NIST, 2018.